
ROS 開発|設計実装からHILSによる実機検証、運用まで一貫対応
ROSでの設計実装からHILSによる実機検証、運用まで一貫対応
三栄ハイテックスでは、ROS2によるロボット開発・システム開発に対応しています。
当社は、ROS2による設計・実装に加え、HILS(Hardware-in-the-Loop Simulation)を活用した実機に近い精度のリアルタイムシミュレーションで、お客さまのロボット開発を支援します。
また、SBOM(Software Bill of Materials:ソフトウエア部品表)を活用したソフトウエアの管理や、AWS、Kubernetes、Zenohなどを組み合わせた運用システムの開発にも対応します。
近年注目されているフィジカルAI(Physical AI)の開発でも、ROS2は活用されています。
設計・実装から検証、運用システムの開発まで一貫して手がけてきた当社の技術力で、フィジカルAI開発も支援いたします。
ROS2による設計実装力とフィジカルAI時代の実機検証力
フィジカルAIとは、実世界で動作する物理的なロボットやシステムを対象としたAIのことです。
カメラなどのセンサーから状況を認識し、自ら判断・実行するのが特徴です。製造業や物流、農業など、さまざまな分野での活用が期待されています。一方で、フィジカルAIの開発では、実環境での検証に時間とコストがかかります。また、実機を使った試験では、動作によって機体や周辺設備を損傷する可能性もあります。
そこで活用されるのが、シミュレーション上で検証した結果を実機での動作につなげるSim-to-Realです。シミュレーションでは、実機を使わずに繰り返し検証できます。一方で、シミュレーションと実機では、センサーや制御機器、周囲の環境などの条件が異なるため、動作に差が生じることがあります。
当社は、ROS2による設計・実装と、HILSを活用した実機に近い環境での検証に対応しています。シミュレーションと実機の差を確認しながら、ロボットの制御ソフトウエアを検証でき、フィジカルAI開発を前に進めていただけます。
ROS2の開発・検証実績
当社は、産業用ロボットメーカーさま向けのモーター制御マイコン用ROSソフトウエアの開発など、ROSを利用したソフトウエア開発の実績があります。また、自律走行ロボットやみかんの収穫ロボットを自社で研究開発し、実機による走行実証や動作試験も行っています。
ROS2による設計・実装だけでなく、実機を使った検証まで一貫して対応できることが当社の強みです。
ROS2による設計・実装だけでなく、実機を使った検証まで一貫して対応できることが当社の強みです。
モーター制御マイコン向けROSソフトウエア開発
産業用ロボットメーカーさま向け
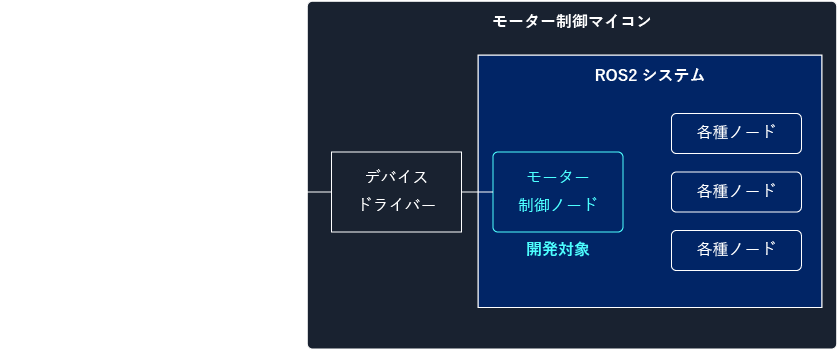
モーター制御マイコン向けROSソフトウエア開発
みかんの収穫ロボットを開発(自社事例)
スマート農業プロジェクトの一環でみかんの収穫ロボットを開発
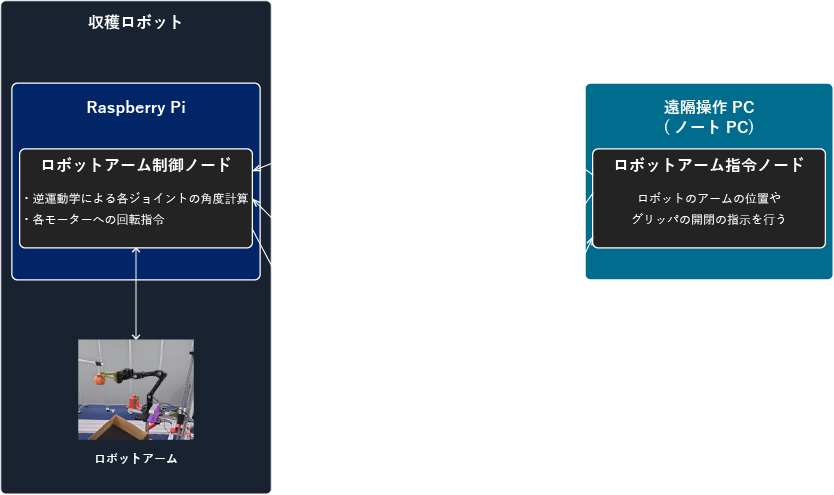
みかんの収穫ロボットのノード構成
ご要望に合わせたROS2システムの設計・実装
お客さまの要件に合わせて、ROS2システムの構成をご提案します。 自律走行、マニピュレータ制御、センサー処理、認識アルゴリズムなど、ロボットに必要なソフトウエアの開発に対応します。
システム構成のご提案
公開されているROSパッケージと独自開発のソフトウエアを組み合わせ、用途に合わせたシステムを設計します。
実機による動作検証、シミュレーションによる検証、社内レビューなどを組み合わせ、ソフトウエアの品質を確認します。
自律走行ロボットの開発事例
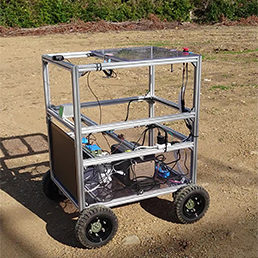
当社は、屋外の荒れ地を走行する自律走行ロボットを開発しています。 出発地点と目的地点の座標から走行経路を生成し、ロボットの現在位置と経路を比較しながら走行します。 浜松市内の農園で実証実験を行い、屋外環境で安定して自律走行できることを確認しています。
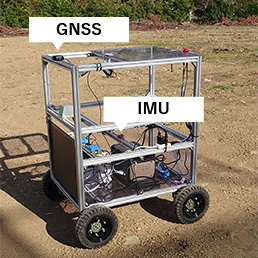
自律走行ロボット
自律走行ロボットのノード構成とシステム構成図
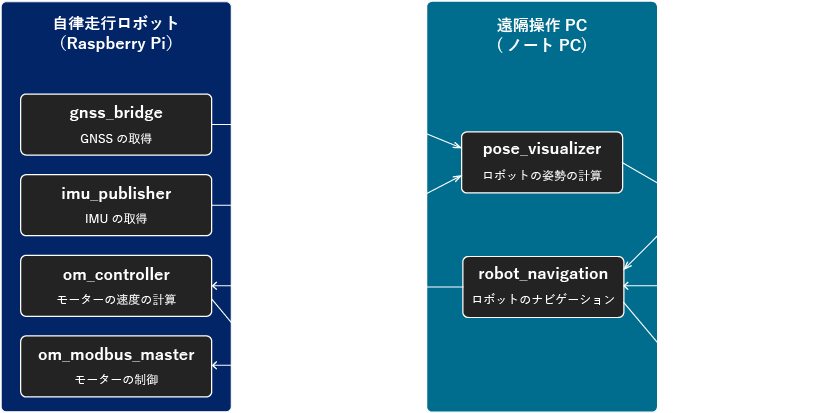
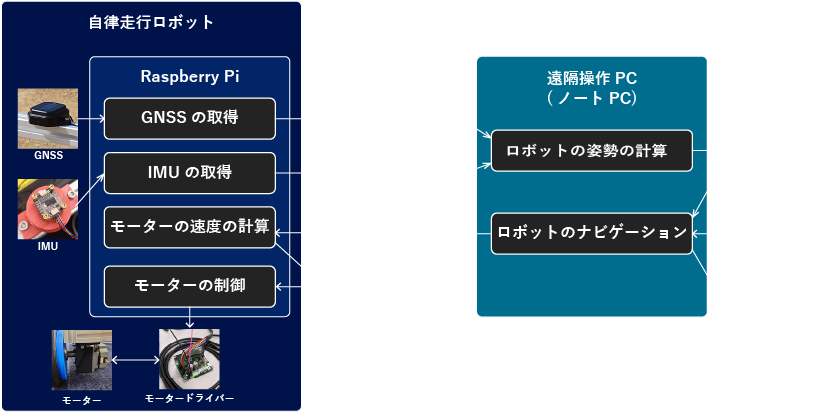
点群セグメンテーションによる障害物検知
LiDARで取得した点群データを、地面・壁・その他の障害物に分類するアルゴリズムを開発しています。
障害物として分類した領域を走行経路の判断に利用し、ロボットが周囲の障害物を検知できるようにします。
障害物として分類した領域を走行経路の判断に利用し、ロボットが周囲の障害物を検知できるようにします。
LiDARによる障害物検知アルゴリズムの可視化結果
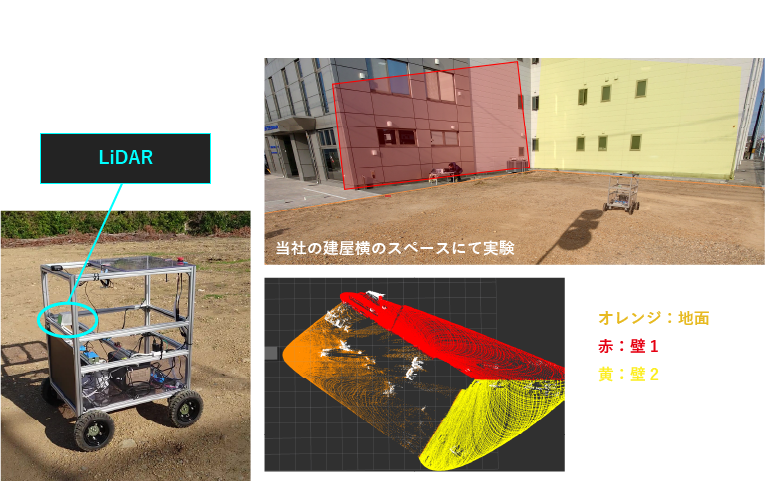
農園での自律走行試験の様子
3DCGとHILSによる実機に近い環境での検証
当社は、Unityを利用した3DCGシミュレーションと、HILS(Hardware In the Loop Simulation)による検証に対応しています。
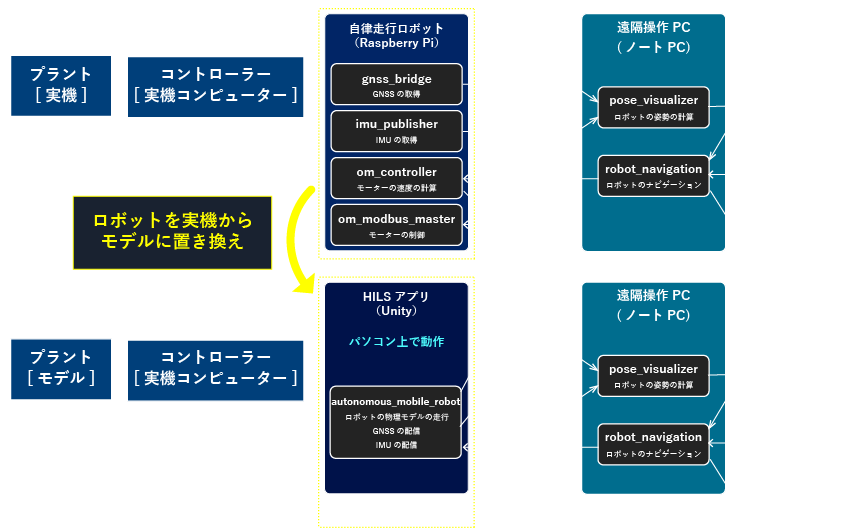
HILSでは、プラントをシミュレーター上で再現し、コントローラーには実機のコンピューターを使用します。ソフトウエアだけでなく、実際に使用するコンピューターを含めて検証できることが特徴です。
HILSでは、プラントをシミュレーター上で再現し、コントローラーには実機のコンピューターを使用します。ソフトウエアだけでなく、実際に使用するコンピューターを含めて検証できることが特徴です。
Unityによる3DCGシミュレーション
ロボットの動作と空間をUnityで3DCG化し、リアルタイムに再現します。
VIRTUAL SHIZUOKAやPLATEAUなどの3Dデータを活用し、実在する屋外空間をシミュレーション環境として再現することもできます。
VIRTUAL SHIZUOKAやPLATEAUなどの3Dデータを活用し、実在する屋外空間をシミュレーション環境として再現することもできます。
Unityによる3DCGシミュレーション
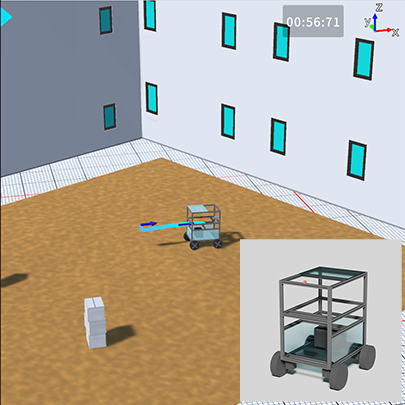
ロボットと空間の3DCGをUnityで作成してシミュレーション
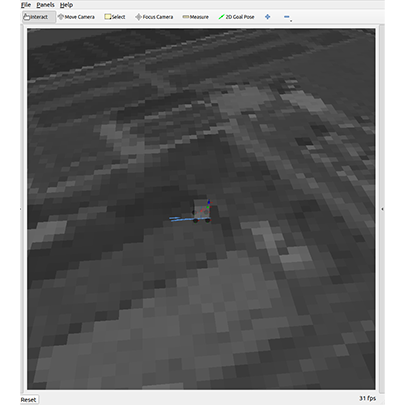
シミュレーション結果をRvizで可視化
HILS:プラントを仮想化し、コントローラーに実機を使用
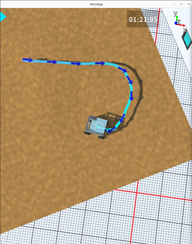
一般的なシミュレーションでは、プラントとコントローラーの両方を仮想環境上で再現します。 当社では、プラントのみをモデル化し、コントローラーには実機のコンピューターをそのまま使用します。 これは、MBD(モデルベース開発)で行われるHILS(Hardware-in-the-Loop Simulation)と同じ考え方です。 例えば、工場に設置するアームロボットの制御ソフトウエアを開発する場合、ロボットとコントローラーの両方をシミュレーション上に再現する方法があります。 当社ではコントローラーに実機を使用するため、実際に使用するコンピューター上で制御ソフトウエアを動作させて検証できます。 自律走行ロボットでは、経路追従アルゴリズムをHILS上で動作させ、走行に適した追従パラメータを決定した実績があります。 同様の仕組みを取り入れている企業は多くなく、当社の強みのひとつです。
HILSでの経路追従アルゴリズム開発
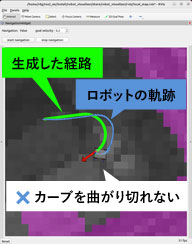
パターン①
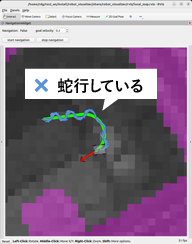
パターン②
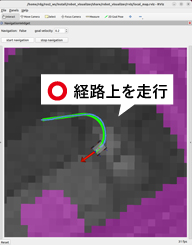
パターン③
HILSでの置き換えの様子
運用システムの開発
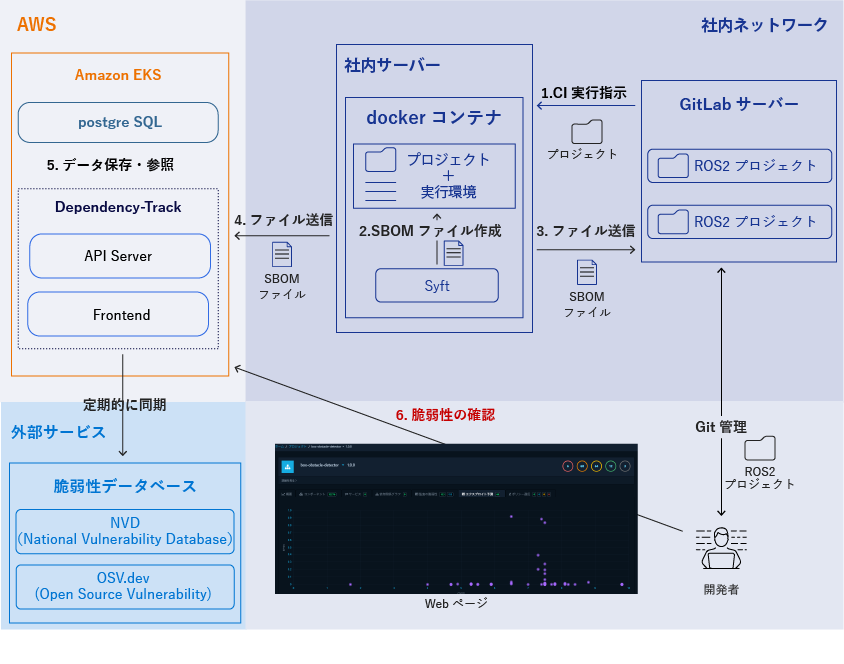
ROS2とITシステムを組み合わせた、ロボットの運用システムを開発します。ロボットの状態監視やデータ管理など、ロボット単体の制御だけではなく、運用に必要なシステムまで含めて対応します。
また、当社が社内で運用しているSBOMシステムを活用し、ソフトウエアの構成管理やセキュリティー管理にも対応します。
SBOMによる脆弱性・ライセンス管理
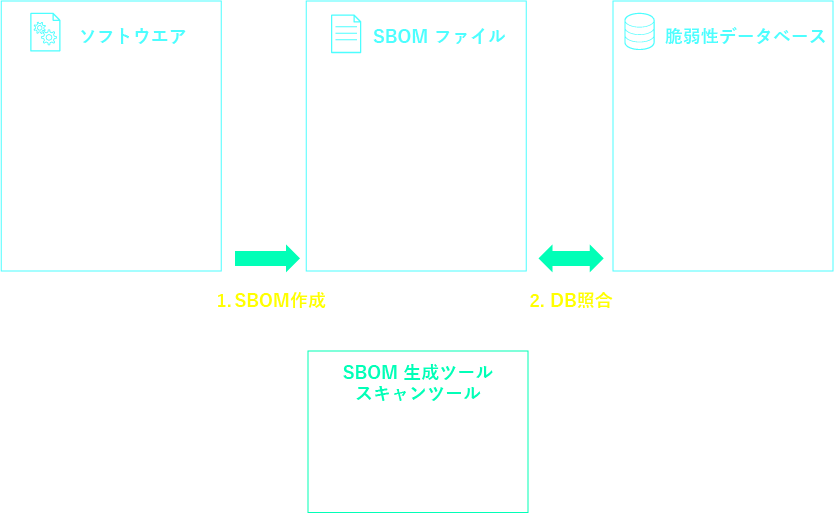
SBOM(Software Bill of Materials)とは、ソフトウエアの構成情報をまとめた部品表です。 SBOMを脆弱性データベースと照合することで、使用しているソフトウエアに含まれる脆弱性を確認できます。また、使用しているソフトウエアのライセンス情報を管理することで、ライセンスに関するリスクの確認にも利用できます。 当社では、SBOMを管理する社内システムを独自に開発し、運用しています。 お客さまのシステムについても、ご要望に応じてSBOMの構築を支援します。
SBOM
当社内で運用中のSBOMシステム
AWS・Kubernetes・Zenoh等を活用した統合システム開発力
AWS、Kubernetes、Zenohなど、先端のIT技術とロボットを接続した統合システムの開発にも対応します。
ロボットの運用システム例
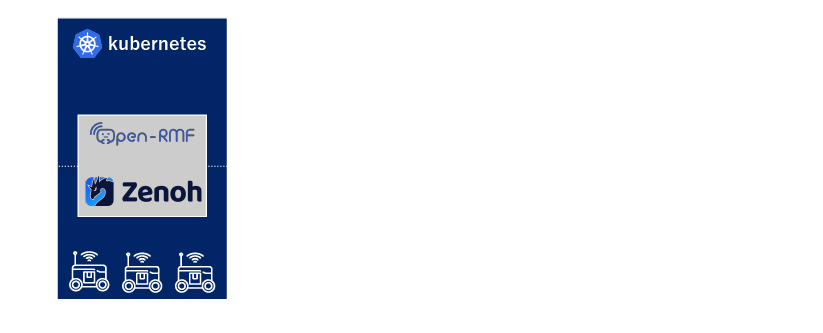
AWS/Kubernetes/Open-RMF/Zenohを用いたロボット運用システムの構成例
人流データを組み合わせたロボット開発
人とロボットが同じ空間で活動する環境を想定し、人流とロボットの動作を組み合わせたシミュレーションにも取り組んでいます。 LiDARなどのセンサーによる歩行者の検知と、検知した人の動きを3D空間上で再現するための技術を開発しています。 例えば、歩行者を検知するLiDARをシミュレーション上に再現し、ロボットから見た歩行者の検知を確認できます。 歩行者の3Dモデルには、映像表示に適した精細なモデルと、LiDARによる検知に使用する軽量なモデルを使い分けています。これにより、歩行者を含む環境をリアルタイムにシミュレーションできます。 この技術は、ラストワンマイル向けの搬送ロボットなど、人がいる環境で走行するロボットの開発や実証実験に利用できます。 歩道や施設内を走行するロボットでは、周囲の歩行者を検知し、その状況に応じて安全に走行する必要があります。 人流シミュレーションを利用することで、実機を使用する前の段階から、歩行者とロボットが共存する環境での動作を検証できます。
人流×ロボットシミュレーションの様子
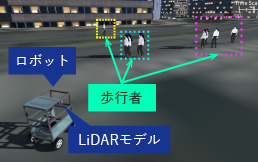
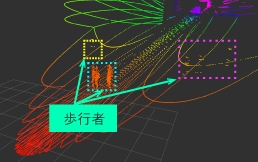
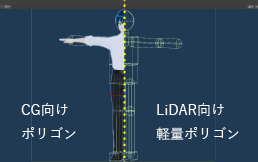
人流のある街並みでの自律走行ロボットのシミュレーション
ROS2による設計・実装からHILSによる検証、運用システムの開発まで
当社は、ROS2による設計・実装、HILSによる実機を使用した検証、SBOMを活用したソフトウエア管理、運用システムの開発まで対応します。 自社で開発した自律走行ロボットなどを実機で検証しながら、ロボット開発に必要な技術を蓄積しています。 人流シミュレーションなどの技術と組み合わせることで、ラストワンマイル向けの搬送ロボットなど、人とロボットが共存する環境での開発にも対応します。 ROS2を利用したロボット開発やシステム開発について、お気軽にお問い合わせください。
※rviz2上に表示している地図は国土地理院(https://maps.gsi.go.jp/development/ichiran.html)の地理院タイル(全国最新写真(シームレス))を当社にて加工して作成
SyftのロゴはAnchore社によって作成され、CC BY 4.0ライセンス(https://creativecommons.org/licenses/by/4.0/)に基づき使用しています。
本資料における各ロゴの使用は公式の提携や推奨を意味するものではありません。
その他の商標については、商標についてのページをご覧ください。
SyftのロゴはAnchore社によって作成され、CC BY 4.0ライセンス(https://creativecommons.org/licenses/by/4.0/)に基づき使用しています。
本資料における各ロゴの使用は公式の提携や推奨を意味するものではありません。
その他の商標については、商標についてのページをご覧ください。
ROSの表記について
ROS2の正式な表記は、間にスペースを入れた「ROS 2」です。ただし、日本語では可読性の観点からスペースなしで表記されることが多いため、本サイトでも「ROS2」としています。